
Оператор комбайна може спостерігати за урожаєм, що надходить, контролювати якість зразків або перевіряти, що залишається позаду. Однак одночасно керувати машиною, розвантажуватися та розвертатися на краю поля – завдання значно складніше. Саме це й намагається вирішити компанія Oxbo (та, безсумнівно, її конкуренти) за допомогою своєї системи AutoHarvest на основі камер.
Технологія голландської компанії, яка оцінює продуктивність і автоматично регулює роботу машини, вже досягла клієнтів, які використовують її на комбайнах для ягід, а горох став наступним випробувальним майданчиком для інших застосувань. Концепція проста: визначити, що проходить через машину або випадає з неї, порівняти з допустимим порогом і змінити налаштування, якщо продуктивність знижується. Однак на практиці це зробити нелегко, враховуючи складні умови роботи компонентів механічного комбайна.
П’ять пар очей
Журнал Farmers Weekly нещодавно відвідав прототип горохозбирального комбайна Oxbo, що працював у Пертширі. Цей агрегат, створений на базі моделі GP6300, випущеної у 2025 році, є частиною проєкту, спрямованого на об’єднання трьох моделей Oxbo, вироблених на різних заводах, в єдину платформу. Нова концепція використовує систему оббивання (або тертя) замість ударної системи, яка була поширеною в попередніх версіях.
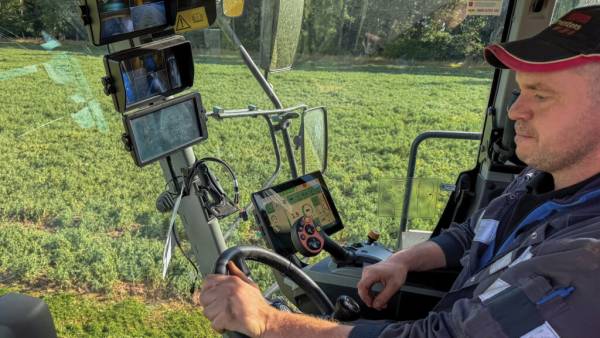
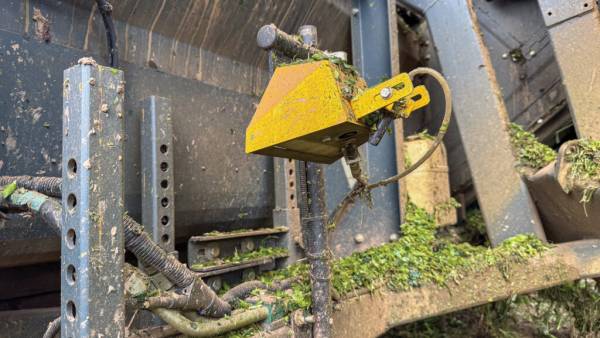
Окрім фундаментальних змін, комбайн оснастили п’ятьма камерами AutoHarvest, розташованими в ключових робочих зонах для оцінки втрат і якості врожаю. Три камери контролюють нижню частину машини: позаду збиральної головки, у задній частині вивантаження та на лівому очисному транспортері. Вони виявляють горошини серед відкинутого матеріалу, а також горошини та стручки, залишені збиральною головкою. Ще дві камери спостерігають за врожаєм до та після очищення; остання камера фіксує надходження гороху до бункера.
Виявлення пошкоджень
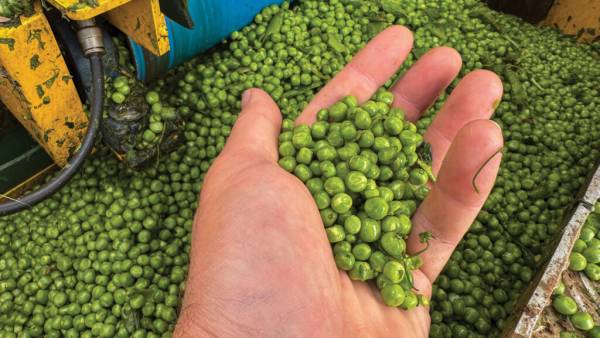
Ці “цифрові очі” оцінюють сторонні матеріали, а остання камера також виявляє пошкоджений горох, пояснює менеджер з продажів Oxbo у Великій Британії Марк Кроал. «Модель навчена розрізняти цілий горох, половинки горошин і розколотий горох», — каже він. Камери роблять знімки кожні кілька секунд. Потім їх аналізує модель розпізнавання образів, щоб надати інформацію, яка використовується системою керування для визначення необхідності коригування. Наприклад, занадто багато розколотого гороху може призвести до зменшення інтенсивності оббивання, але надмірне зниження може спричинити випадання більшої кількості врожаю ззаду, створюючи іншу проблему.
«Амбіція полягає в тому, щоб безперервно підтримувати цей баланс, а не покладатися виключно на оператора, який помітить зміну і знайде час, щоб відреагувати», — додає Марк.
Дослідницькі основи
Співпраця з Wageningen University & Research за програмою фінансування NxtGen Hightech допомогла Oxbo дослідити відносно нову на той час технологію. Робота охоплювала вибір камер, моделі розпізнавання та практичні питання, такі як, чи дозволять ліцензії на програмне забезпечення, придатні для досліджень, комерційне використання. Дослідники могли вивчати підходи, а потім допомогти створити докази концепції. Роль Oxbo полягала в тому, щоб перетворити перспективні результати на придатний для польових умов продукт, за словами системного інженера компанії Сабіне Хаверманс. Відтоді Oxbo самостійно розвиває цю технологію, використовуючи досвід, набутий у роботі з різними культурами.
«Саме тоді ми почали навчати моделі, і щороку ми шукаємо конкретні ситуації в полі, які роблять модель ще кращою», — каже вона.
Просте керування
Однією з ранніх амбіцій було створення математичної моделі всього горохозбирального комбайна, що прогнозує результат зміни окремих налаштувань. Однак польові умови зробили це складним, оскільки одна й та сама культура та налаштування могли дати абсолютно різний результат залежно від того, була вона вологою чи сухою. Натомість, поточний підхід використовує цикл зворотного зв’язку: якщо камери виявляють неприйнятну продуктивність, система перебирає налаштування, які, як відомо, впливають на неї.
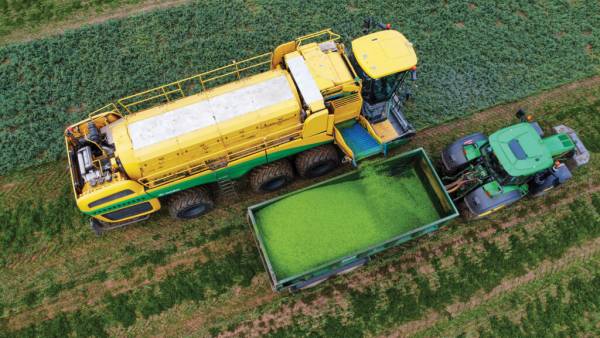
«Завдання полягає в тому, щоб покращити один аспект продуктивності, не компрометуючи інший. Ми свідомо зберегли підхід простим, щоб він міг реагувати на мінливі умови в полі», — говорить Сабіне. Одночасна зміна кількох параметрів ускладнила б визначення того, що саме спрацювало. «Якщо ви почнете налаштовувати все одночасно, ви вже не матимете уявлення про те, що насправді відбувається», — додає вона. Наразі інтелект AutoHarvest полягає у розпізнаванні матеріалу та оцінці результату, а не в прогнозуванні всіх реакцій заздалегідь. Майбутні версії потенційно могли б передбачати коригування, використовуючи досвід попередніх проходів, але Сабіне вважає, що відносно простий підхід був важливим для досягнутого прогресу.
Суворі умови
Довговічність камер – здатність обладнання витримати сезон збору врожаю – виявилася складним завданням, ще до того, як було розглянуто, чи зможуть вони надійно ідентифікувати врожай. Моделі розпізнавання також потребують постійної уваги, оскільки з’являються нові, незнайомі ситуації. Два розробницькі машини працювали в Бельгії, Нідерландах, Швеції, Англії та Шотландії. Перехід до іншого регіону може принести матеріал або умови, відсутні в навчальних зображеннях. З цієї причини Сабіне очікує, що Oxbo продовжуватиме використовувати навчальні машини для покращення моделей, а не вважатиме розробку завершеною після випуску продукту.
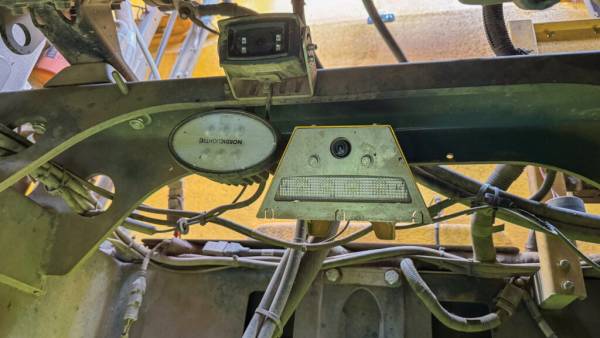
Існує також людський фактор. Деякі оператори сумніваються, чи може автоматизація зрівнятися з їхнім досвідом; інші стурбовані тим, що їх замінять. «Ми ніколи не зможемо бути такими ж добрими, як досвідчений оператор, який надзвичайно уважний, але ця уважність згасає, і не всі мають знання, щоб збирати горох».
Потенціал для картоплі
Картопля стає все більш значущою частиною бізнесу Oxbo у Великій Британії, і компанія бачить великий потенціал у впровадженні цієї технології на свій парк картоплекопалок. Марк каже, що початкова розробка вже триває і зосереджена на моніторингу. Це означає пошук найефективніших положень камер та визначення того, що обладнання може бачити, перш ніж переходити до автоматичного керування. Швидкість транспортера та кути робочих столів є серед можливих налаштувань, які, на його думку, можна автоматизувати, але це поки що залишається потенційною можливістю, а не підтвердженими комерційними функціями.
Сабіне обережно висловлюється щодо термінів появи цієї технології. Oxbo може передати свій досвід використання камер, їх розміщення, моделі розпізнавання та розробку, що вже досягнута в сегментах ягід та гороху. Горох дрібний, швидко переміщується і може загубитися серед великої кількості відкинутого матеріалу, проте камери все одно можуть виявляти пошкодження та втрати. Викопування картоплі з ґрунту ставить інші завдання, особливо щодо розрізнення бульб від ґрунту та роботи з сильно забрудненим врожаєм. Але вона не схильна вважати, що ці труднощі будуть непереборними.
Доведення окупності
Ціни та модель продажу AutoHarvest ще не визначені, хоча Марк передбачає початкову покупку та можливу річну підписку для підтримки оновлень та подальшого розвитку. Незалежно від вартості, докази фінансової віддачі будуть необхідні, особливо враховуючи, що вся техніка для збору врожаю стає дедалі дорожчою. Щодо гороху, Сабіне каже, що Oxbo має перспективні спостереження та теоретичні очікування щодо підвищення ефективності, але повних підтверджувальних даних ще немає. Застосування для ягід досягло більшого прогресу: комбайни можуть збільшувати швидкість, коли дозволяють умови, та сповільнюватися, коли продуктивність знижується, підвищуючи ефективність. Це дає перевагу перед підтримкою постійної швидкості, обраної для збереження якості, що залишається нормою. «Це означає, що машина може мати значно вищу продуктивність», — каже вона.
Подальша розробка
Марк очікує, що передсерійні машини для збору гороху працюватимуть з обраними клієнтами протягом 2027 року, а повноцінний комерційний запуск відбудеться наступного року, хоча це може змінитися. Сезонність також ускладнює та сповільнює розробку, оскільки інженерам потрібні врожаї для тестування своїх змін. В останні сезони команда подорожувала до Нової Зеландії для збору гороху, щоб розширити можливості. Зелена квасоля є ще однією цільовою культурою для збору, особливо для виявлення втрат при збиранні, додає Марк. «Ми усвідомлюємо потенціал, і всюди, де ми бачимо цінність для нас і наших клієнтів, ми будемо зосереджувати свої зусилля».
Оригінал статті: www.fwi.co.uk